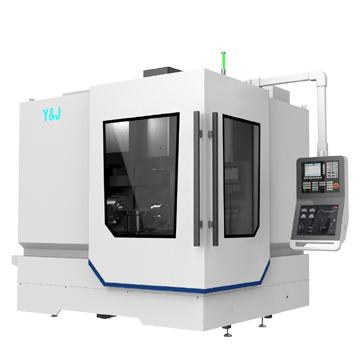
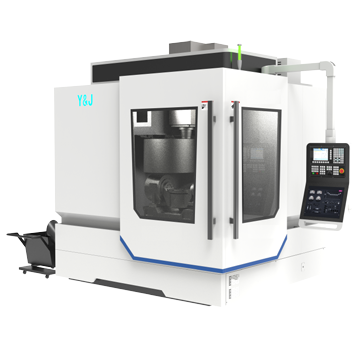
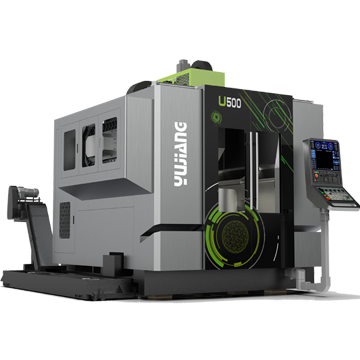
精雕三维编程软件SurfMill9.6利用数字孪生编程技术,在数控五轴加工过程中建立起了从虚拟到真实的一一映射,即在虚拟环境中搭建起了真实加工的场景。只要虚拟环境中编写的刀具路径是安全的,那么真实的加工过程就是安全的。基于数字孪生技术的五轴编程过程如图2所示。从图2可以看出,虚拟… [了解更多]
数字孪生技术五轴编程产生背景五轴联动数控加工技术是一种比较先进的切削加工技术[1],在航空航天、复杂模具的加工制造领域有着广泛的应用[2]。工件一次装夹可以完成多个面的加工,特别适合空间形状较为复杂的产品加工,但是这种设备的刀具空间移动轨迹相应较为复杂,很难人为地进行直观判断,这… [了解更多]
本文通过对五轴加工中心的三种类型的结构特点进行具体的运动分析,建立了数学模型推导出各类机床的后置处理算法。并通过UG NX进行建模并进行后处理与算法得到的后处理数据进行对比,证明了文中算法的正确性。通过所推导的数学公式得知,坐标的角度变换与转台的转动相关。所推导的数学模型为最基础… [了解更多]
为了提高五轴加工中心的刀具加工精度,本文提出了五轴联动数控刀具切削加工误差非线性插补方法。根据五轴联动数控刀具工作原理,分析误差产生原因,利用误差非线性插补方法,实现误差插补。实验结果表明:利用该方法进行误差插补后,机床刀具运行轨迹与理想插补轨迹贴合度高,且插补后误差明显减小,可… [了解更多]
随着五轴联动数控加工技术的广泛应用,文中针对五轴加工中心和五轴钻攻中心的后置处理器进行仿真分析,并提出一种以序列为基础的优化方法,优化后的后置处理器,可以使得数控加工节省时间百分比得到有效提升。虽然文中提出优化方法满足了预期要求,但受到研究条件的影响,该方法未来需要进一步完善。… [了解更多]